打开一台高光谱相机的参数表,除了光谱范围、光谱分辨率,常常还会看到 像元尺寸、量子效率、读出噪声、动态范围 等指标。这些参数到底怎么看? 像元是不是越小越好?QE只看峰值够不够?噪声低意味着什么?16 bit又能不能直接代表更大的动态范围?
上一期,我们从400nm讲到14μm,重点解释了为什么不同波段需要不同的探测材料和探测机制。材料选对了,只是***步。真正到了成像环节,还要继续看:光能不能有效进入像元,有多少能转化成信号,弱信号会不会被噪声淹没,强信号又会不会提前饱和。
这一期不堆参数表,重点讲清楚四个最常见的基础指标,以及它们背后的像元结构。
一、看懂探测器,先看这几个核心参数
探测器的性能指标很多,暗电流、满阱容量、线性度、响应均匀性、工作温度等都可能影响最终表现。本期先抓住四个最常见、也最容易被误解的基础参数:像元尺寸、量子效率、读出噪声和动态范围。
它们对应的是光信号从“进入像元”到“转成电荷”,再到“积累并读出”的不同环节。
1.像元尺寸:不是越小越好
进入近红外后,色素吸收减弱,叶片内部组织和冠层结构产生的散射作用更加突出。因此,VNIR广泛用于植被长势、色素与氮素估算、生态监测及地物识别等研究。
像元尺寸通常指探测器芯片上单个感光单元的物理尺寸,一般以微米(μm)表示。看参数时,很多人会自然地把“小像元”和“高分辨率”画等号。这个理解只对了一部分。
在芯片尺寸、光学系统和成像条件相同的情况下,像元越小,同样面积上能够排布的像元越多,空间采样会更密。 但最终能不能分辨更小的目标,还要看焦距、视场角、成像距离以及光学系统本身的成像质量。所以,像元更小,并不等于实际空间分辨率一定更高。
反过来看,在其他条件相同时,更大的像元具有更大的单像元感光面积,通常能够接收到更多光子。尤其在弱光或短曝光条件下,单像元能够获得多少有效信号就更值得关注。
像元尺寸真正要权衡的是:空间采样、单像元集光能力,以及光学系统能否与像元匹配。
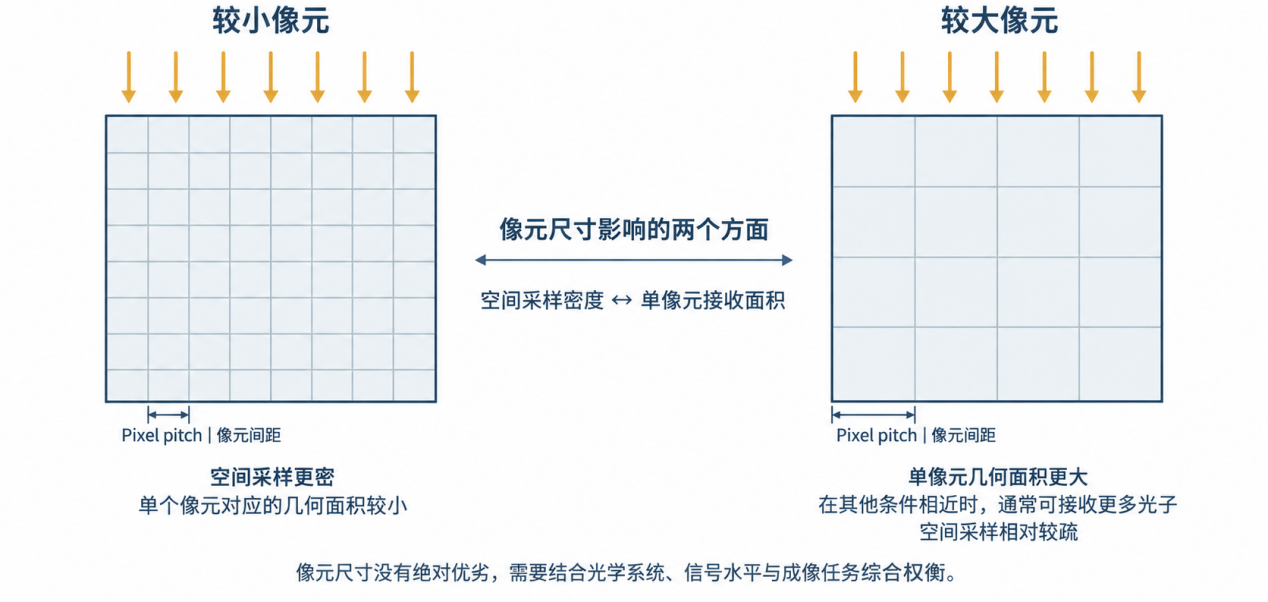
▲图1 不同像元尺寸下空间采样与单像元集光能力的关系示意
2.量子效率:收到光,不等于都能变成信号
光落到探测器上,并不意味着每一个入射光子最后都会形成可以被记录的有效信号。
量子效率(Quantum Efficiency,QE)描述的是:在特定波长下,入射光子中有多少能够产生可收集的光生载流子。在其他条件相同时,更高的QE意味着同样数量的入射光子可以产生更多有效信号,因此对弱信号探测尤其重要。
但看QE,最容易忽略的一点是:QE必须结合波长来看。
QE不是一个脱离波长存在的固定数字,而是随波长变化的,即QE(λ)。同一块探测器在不同波长位置的转换效率可能明显不同,不同探测材料的有效响应区间也不同。
所以,比“峰值QE是多少”更重要的是:目标工作波段内的QE表现怎么样。此外,QE还会受到器件材料、结构、减反射设计和工作条件等因素影响。即使是同一类探测材料,也不能简单用一个固定QE数值概括。
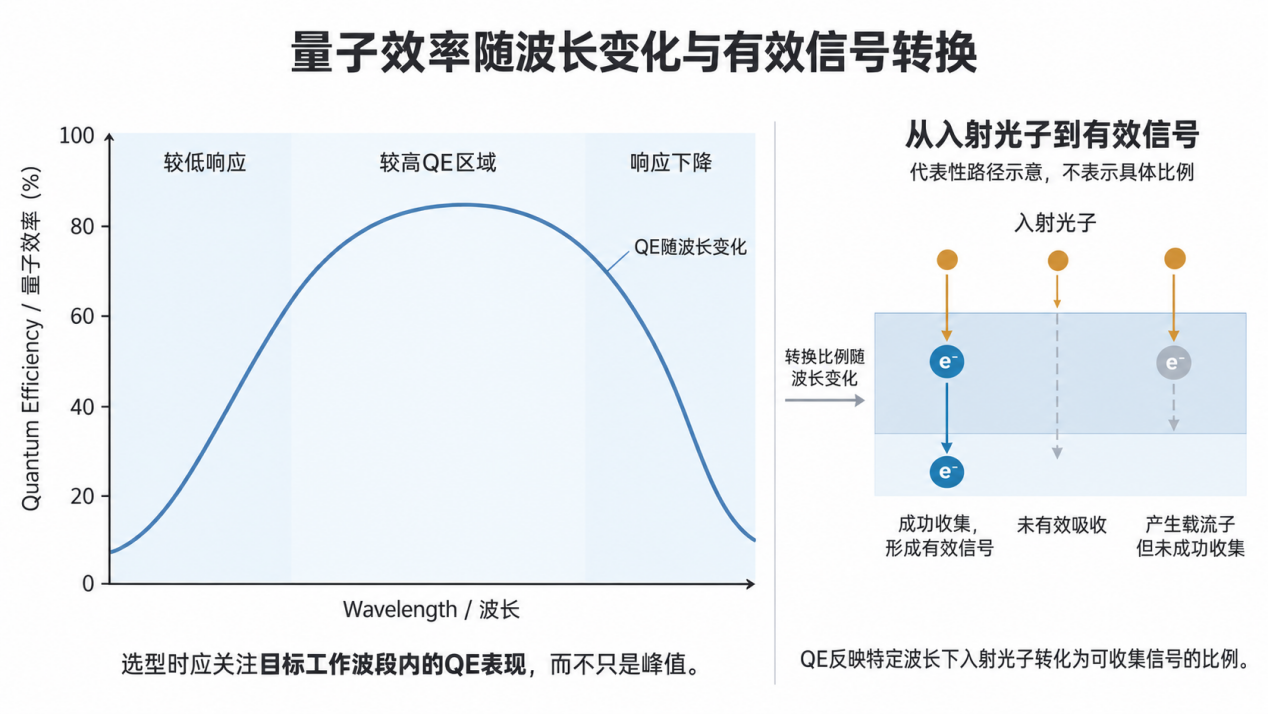
▲图2 量子效率随波长变化的概念示意
3.读出噪声:弱信号为什么更难测?
光转化成电荷以后,还要经过读出、转换和放大,才能形成后续可以处理的电信号。电子读出链路本身也会带来随机波动,这就是常见的读出噪声(Read Noise),通常以电子数(e⁻)表示。
读出噪声对弱信号尤其重要。目标信号很强时,少量读出噪声所占的比例可能并不突出;但在弱光、短曝光或目标信号本身很小时,真实信号和读出噪声的量级会逐渐接近,信号也就更难从背景波动中分辨出来。
因此,在其他条件相同时,较低的读出噪声更有利于弱信号识别。不过,实际成像中的噪声并不只有读出噪声。光子到达本身存在统计波动,还可能有暗电流及其相关噪声等。读出噪声只是整个噪声体系中的一部分。
一个很低的Read Noise数值,并不等于“这台相机在所有条件下噪声都很低”。
实际判断还要结合曝光时间、信号水平、工作温度以及具体读出模式。
▲图3 不同读出噪声水平下弱信号识别能力示意
4.动态范围:既要看见弱信号,也不能让强信号轻易饱和
实际成像时,一幅图里的信号强度往往差别很大:有些区域反射强,有些区域处在阴影中;有些像元接收到大量光子,有些像元得到的信号却很弱。
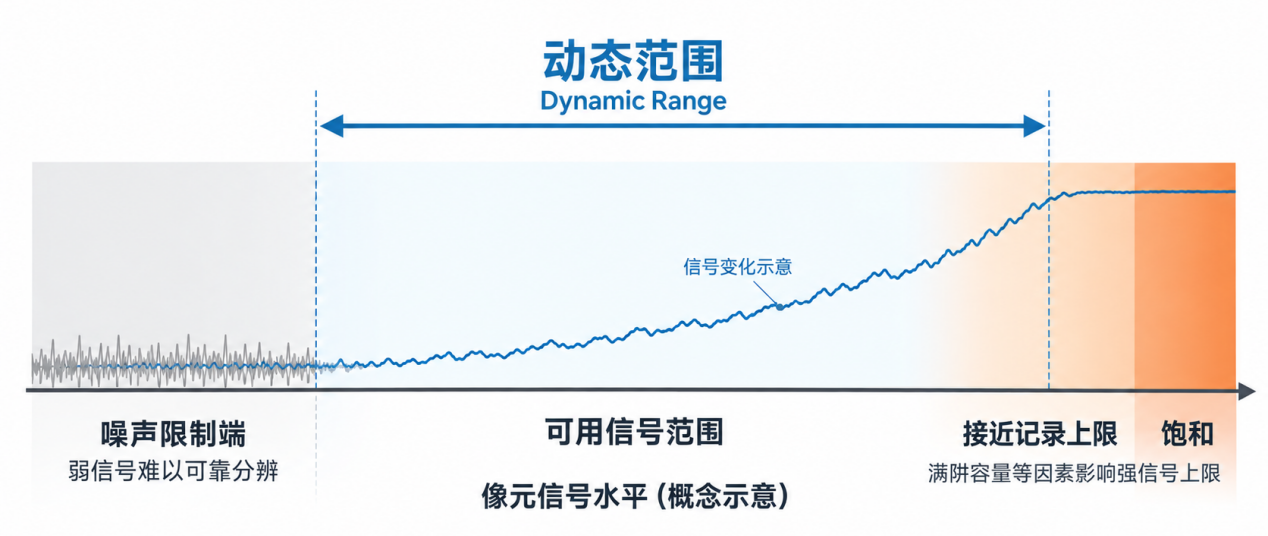
探测器能够在多大的信号跨度内保持有效记录,就涉及动态范围(Dynamic Range)。简单理解,动态范围描述的是从较弱可辨识信号到接近饱和强信号之间,探测器能够有效覆盖的信号跨度,通常用比值或分贝(dB)表示。信号太弱时,会逐渐接近噪声水平,难以可靠分辨;信号不断增加时,像元能够积累的电荷也不是无限的。当信号接近上限,就会逐渐进入饱和区域。因此,可用动态范围与满阱容量、噪声水平等因素有关。
这里最容易混淆的一点是:动态范围 ≠ ADC位深。
12 bit、14 bit、16 bit描述的是模数转换时能够划分的数字量化级数。位深会影响数字化表达,但“16 bit”并不意味着探测器本身天然就有对应的有效动态范围。
所以,看相机参数时,不能只看“多少bit”。
对于强弱信号同时存在的场景,更宽的可用动态范围有利于在一次成像中兼顾两端的信息,避免弱信号被噪声淹没,或者强信号过早饱和。
▲图4 探测器动态范围概念示意
二、光到了芯片表面,怎样真正进入感光区?
在像元尺度上,光并不是“落到芯片上”就结束了。它从哪一侧进入、到达感光区域前会经过哪些结构、像元表面的光怎样被重新引导,都会影响最终能够被利用的信号。
这里先分清两个层级: FSI和BSI主要讨论光的入射路径;微透镜讨论的是像元级集光。它们不是三个互斥的类别。
1.前照式与背照式:区别首先在入射路径
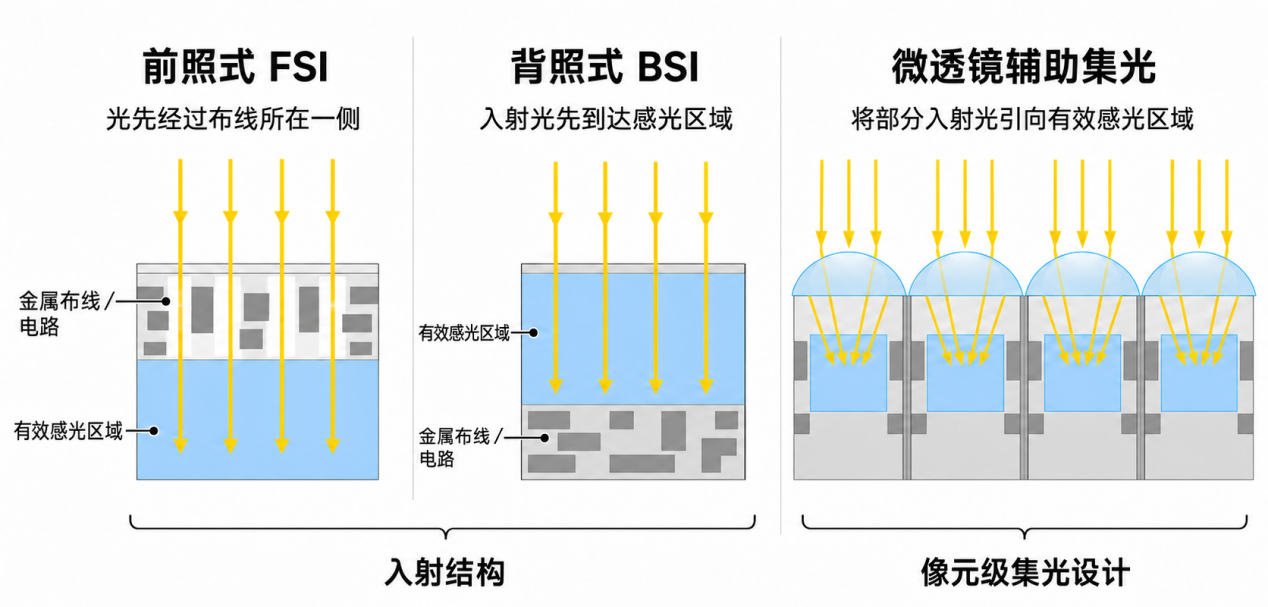
在典型的前照式(Front-Side Illumination,FSI)结构中,入射光从包含金属布线和相关电路结构的一侧进入,再到达有效感光区域。
因此,在光到达感光区域之前,前端结构可能对部分入射光产生遮挡、吸收或散射。随着像元不断缩小,怎样减少这些结构对有效集光的影响,也成为像元设计需要考虑的问题。
背照式(Back-Side Illumination,BSI)改变了光的入射方向。通过相应的晶圆减薄和器件加工,光可以从芯片背面进入,使其在到达有效感光区域之前,不需要先穿过正面的金属布线结构,从而减少前端结构造成的光学遮挡。
所以,FSI和BSI最直观的区别,不是“谁一定更先进”,而是光到达有效感光区域的路径不同。
BSI为提高光利用效率提供了结构上的优势,但实际QE和成像表现仍取决于探测材料、工作波长、减反射设计、器件结构和制造工艺等因素。
因此,也不能简单理解成“BSI一定比FSI灵敏”。
2.微透镜:把更多入射光引向有效感光区域
除了改变入射方向,还可以直接在像元上方“管理”进入的光。微透镜阵列(Microlens Array)就是一种常见的像元级集光设计。
在每个像元上方布置微型透镜后,原本可能落在像元非有效区域附近的一部分入射光,可以被重新引导到有效感光区域,从而提高入射光的利用效率。
微透镜并不是与FSI、BSI互斥的第三种探测器类型。
它可以与不同像元结构结合使用。例如,在前照式结构中,微透镜可以帮助减少部分由像元表面非感光区域带来的光损失;在背照式器件中,也可以通过微透镜继续优化像元集光。
实际设计还要考虑像元尺寸、工作波长、入射角、微透镜材料、曲率,以及微透镜与有效感光区域的位置匹配。
从FSI、BSI到微透镜,目标其实很一致:让进入探测器的光尽可能有效地到达真正能够产生信号的区域。
▲图5 前照式、背照式与微透镜辅助集光的概念示意
三、结语
看探测器,不能只盯着某一个参数。像元尺寸关系到空间采样和单像元集光面积;量子效率反映不同波长下入射光转化为有效信号的效率;读出噪声会影响弱信号能否被可靠识别;满阱容量、噪声水平等因素又共同影响探测器能够利用的动态范围。继续往像元内部看,前照式、背照式以及微透镜等结构设计,又会影响入射光怎样到达有效感光区域。
真正合适的探测器,不是某一个参数越大或越小越好,而是这些性能能否与工作波段、光学系统、信号条件和实际观测任务匹配。
 地址:无锡市梁溪区南湖大道飞宏路58-1-108
 电话:13810664973
 邮箱:info@dualix.com.cn
地址:北京市海淀区中关村大街19号
电话:13810664973
邮箱:info@dualix.com.cn
地址:陕西省西安市高新区科技一路40号盛方科技园B座三层东区
电话:13810664973
邮箱:info@dualix.com.cn
地址:成都市青羊区顺城大街206号四川国际大厦七楼G座
电话:13810664973
邮箱:info@dualix.com.cn
地址:深圳市龙华区民治梅龙路电话:13810664973邮箱:info@dualix.com.cn
 在线咨询